19 okt. 2026
1 minuut
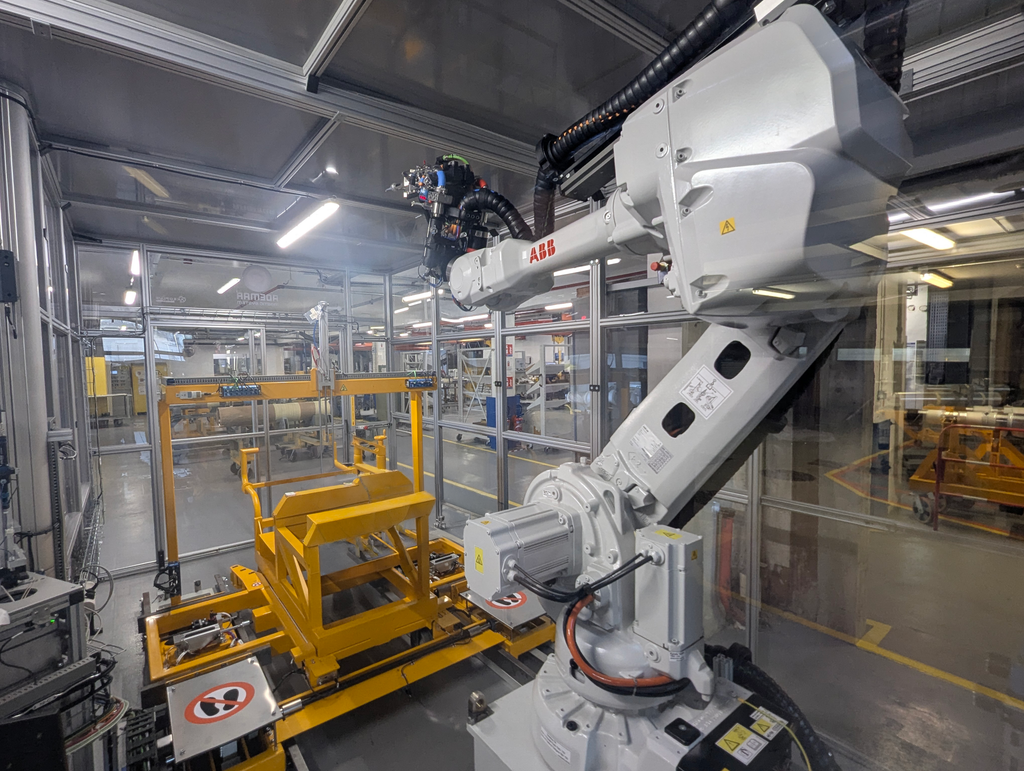
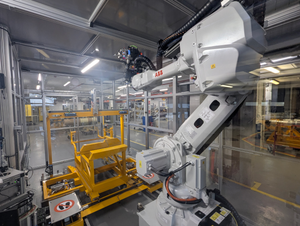
Het Franse Akeoplus heeft een robotcel ontwikkeld die primer en tweecomponentenafdichtmiddel aanbrengt op onderdelen voor de luchtvaartindustrie. Met 3D-beeldverwerking bepaalt de installatie de werkelijke positie van de te behandelen oppervlakken en corrigeert de robotbanen. Volgens de leverancier bereikt het systeem daarmee een nauwkeurigheid van ±0,2 mm binnen een werkbereik van circa 2 × 2 × 2 m.
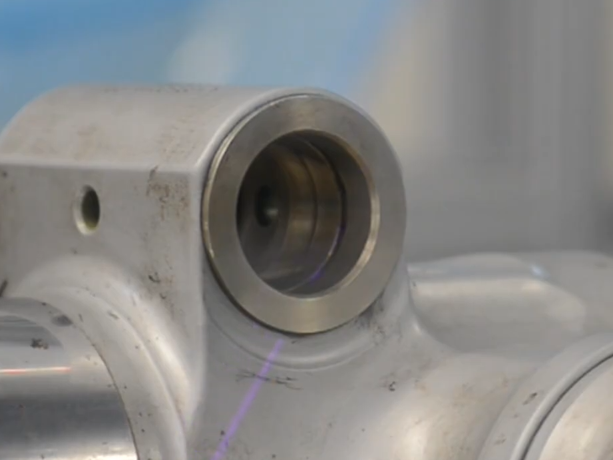
Het gaat hierbij om bronzen en roestvaststalen lagers die in gelakte metalen onderdelen zijn gemonteerd. Rond de lagers moeten primer en afdichtmiddel worden aangebracht. De afdichtrups moet op de juiste plaats liggen en overal voldoende aansluiten. Onderbrekingen, positieafwijkingen en een onregelmatige rups kunnen de afdichtende werking aantasten.
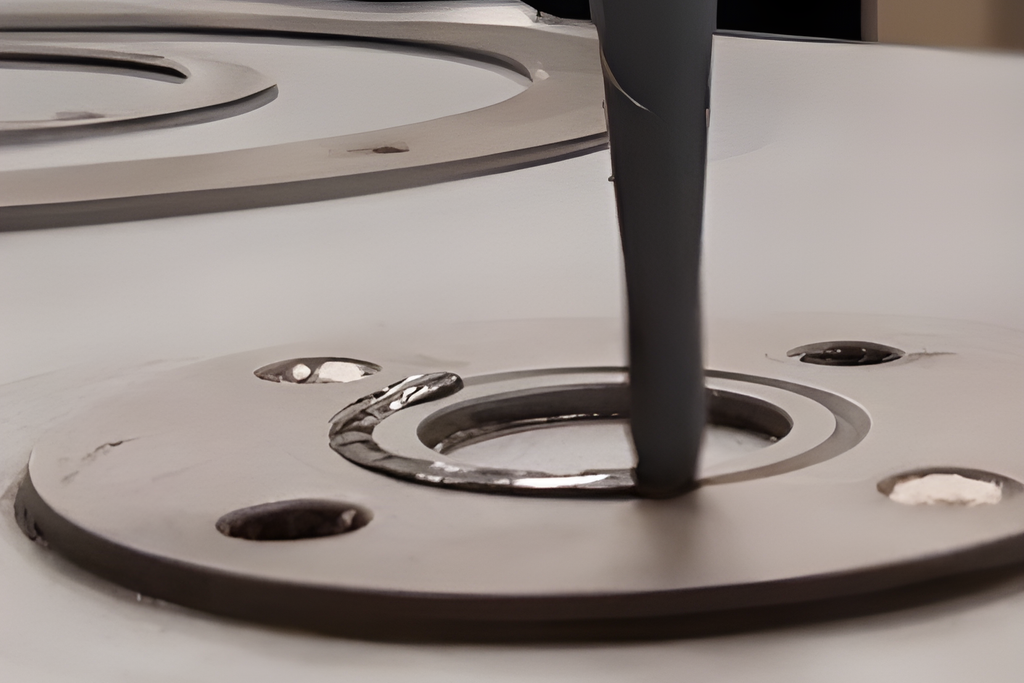
De opdrachtgever, een niet bij naam genoemd luchtvaartbedrijf, voerde deze werkzaamheden voorheen handmatig uit. Daarbij bracht een medewerker eerst met een kwast de onzichtbare primer aan. Ook moest vooraf een hoeveelheid afdichtmiddel worden aangemaakt. Daarna resteerde ongeveer twee uur verwerkingstijd, anders was het uitgehard. Automatisering moest het proces reproduceerbaarder maken en medewerkers ontlasten bij het werken met de gebruikte stoffen.
Positie bepalen in zes vrijheidsgraden
Een belangrijke uitdaging was de variatie in onderdelen, lagergeometrieën en posities. Een positioneerinrichting brengt het onderdeel tot op enkele centimeters van de beoogde positie. Dat is onvoldoende voor het nauwkeurige afdichtproces. Bovendien zijn de fabricage- en montageafwijkingen groter dan de toegestane afwijking bij het aanbrengen van de afdichtrups.
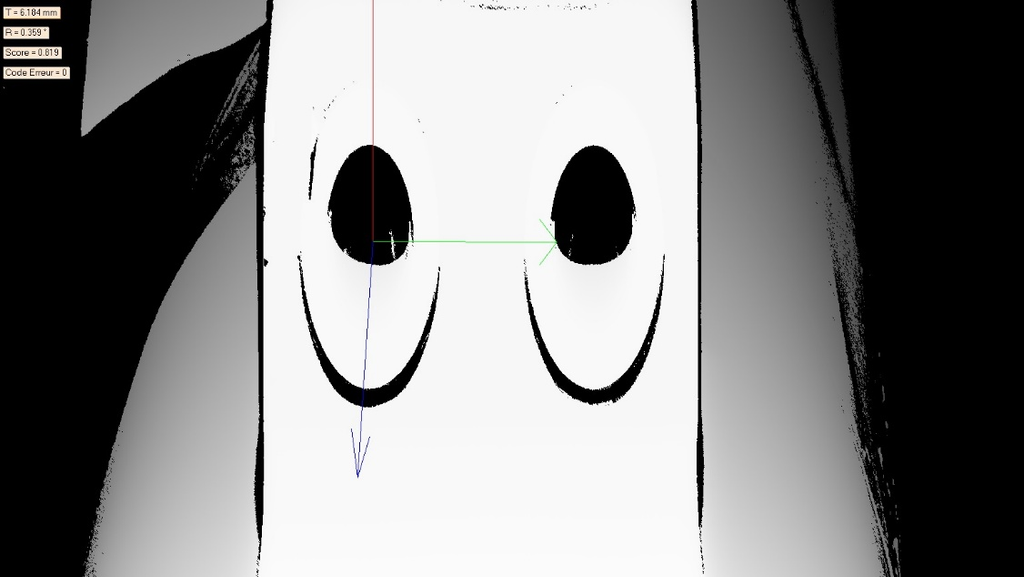
Daarom meet een 3D-profielscanner op de zesassige robot eerst de relevante gebieden. De beeldverwerkingssoftware HALCON van MVTec verwerkt de meetgegevens en bepaalt de positie en oriëntatie van de lagers in zes vrijheidsgraden. Op basis daarvan worden de geprogrammeerde robotbanen aangepast aan het werkelijke onderdeel.
Voor de verwerking gebruikt de toepassing onder meer puntenwolken, CAD-gegevens en 3D-objectmodellen. Daarbij worden functies voor 2D- en 3D-beeldverwerking gecombineerd.
Gereedschap wisselen
Na het scannen wisselt de robot naar een applicator voor de primer. Deze neemt primer op uit een station en behandelt de bedoelde afdichtvlakken. Vervolgens wisselt de robot opnieuw van gereedschap en brengt hij het tweecomponentenafdichtmiddel aan. De bewegingssnelheid wordt aangepast aan de gewenste rupsdikte: een hogere snelheid voor een dunnere rups en een lagere snelheid voor een dikkere.
Tijdens het wachten op een volgend onderdeel gaat de robot naar een spoelpositie. Daar wordt materiaal uit het mengsysteem gespoeld om uitharding in de menger te voorkomen.
De uiteindelijke nauwkeurigheid hangt af van de volledige meet- en bewegingsketen. Naast de robot en de profielscanner spelen onder meer de kalibratie tussen camera en robot, de gereedschapspositionering met een laservork en de gebruikte algoritmen een rol. De gezamenlijke afwijkingen moeten binnen de vereiste ±0,2 mm blijven.
Nieuwe varianten inleren
Voor het toevoegen van nieuwe lagervarianten beschikt de installatie over een begeleide configuratieprocedure. Daarmee stelt de gebruiker het oppervlaktemodel en de benodigde parameters in. Tijdens de productie gebruikt de software deze instellingen om het lager in de actuele 3D-scan te lokaliseren.
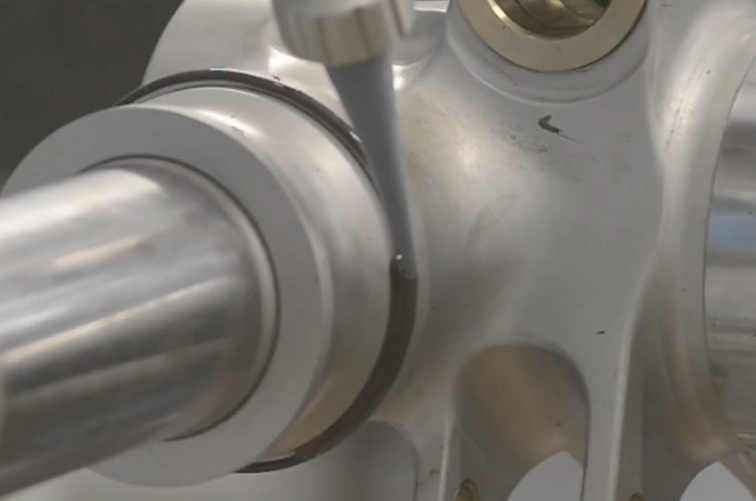
De robotcel is sinds het voorjaar van 2026 in bedrijf. Volgens de aangeleverde praktijkcase levert de installatie gelijkmatige afdichtrupsen en is het voorheen handmatige proces reproduceerbaarder geworden. Cijfers over cyclustijd, materiaalbesparing en uitval zijn niet vermeld.
Het laatste nieuws


Anderen lazen ook