9 sep. 2026
1 minuut
Sneller, nauwkeuriger, autonomer: de prestaties van robots worden doorgaans langs technische maatstaven gelegd. Onderzoekers van de EPFL willen daar een criterium aan toevoegen: duurzaamheid.
Daarbij gaat het niet alleen om het energie- en materiaalgebruik van de robot zelf, maar vooral om de vraag wat een robotsysteem onder de streep bijdraagt aan mens, economie en milieu. Stel dat een robot zonnepanelen veel sneller en nauwkeuriger kan installeren dan een mens. Daar staat tegenover dat voor de robot kostbare materialen nodig zijn en dat hij wordt aangedreven door een zware accu die om de paar uur moet worden opgeladen. Als de productie en het gebruik van de robot uiteindelijk meer kosten en milieubelasting veroorzaken dan de duurzame energie die dankzij de robot kan worden opgewekt, hoe duurzaam is die toepassing dan eigenlijk?
Aude Billard, hoofd van het Learning Algorithms and Systems Lab van de EPFL en academisch directeur van het Robotics Center, gebruikte dit voorbeeld in 2025 in een artikel in Science. Haar punt: bij het ontwikkelen en inzetten van robots kan niet langer worden voorbijgegaan aan het energiegebruik en aan elektronische componenten waarvoor eindige grondstoffen nodig zijn.
Tegelijkertijd kunnen robots juist bijdragen aan verduurzaming. Denk aan het bewaken van ecosystemen en biodiversiteit, precisielandbouw of inspectie en onderhoud van bruggen, gebouwen en elektriciteitsnetten.
Sustainability Robotics
Onderzoek naar robotica en duurzaamheid kent tot nu toe grofweg twee richtingen. Enerzijds worden robots ontwikkeld waarmee grondstoffen en andere hulpbronnen duurzamer kunnen worden gebruikt. Anderzijds wordt geprobeerd robots zelf duurzamer te maken, bijvoorbeeld door het energieverbruik te verminderen en recyclebare of biologisch afbreekbare materialen toe te passen.
Mirko Kovač van het gezamenlijke Laboratory of Sustainability Robotics van Empa en EPFL wil een stap verder gaan. Samen met Barbara Mazzolai en Seung-Won Song pleit hij in een manifest in Nature Machine Intelligence voor een bredere benadering: Sustainability Robotics.
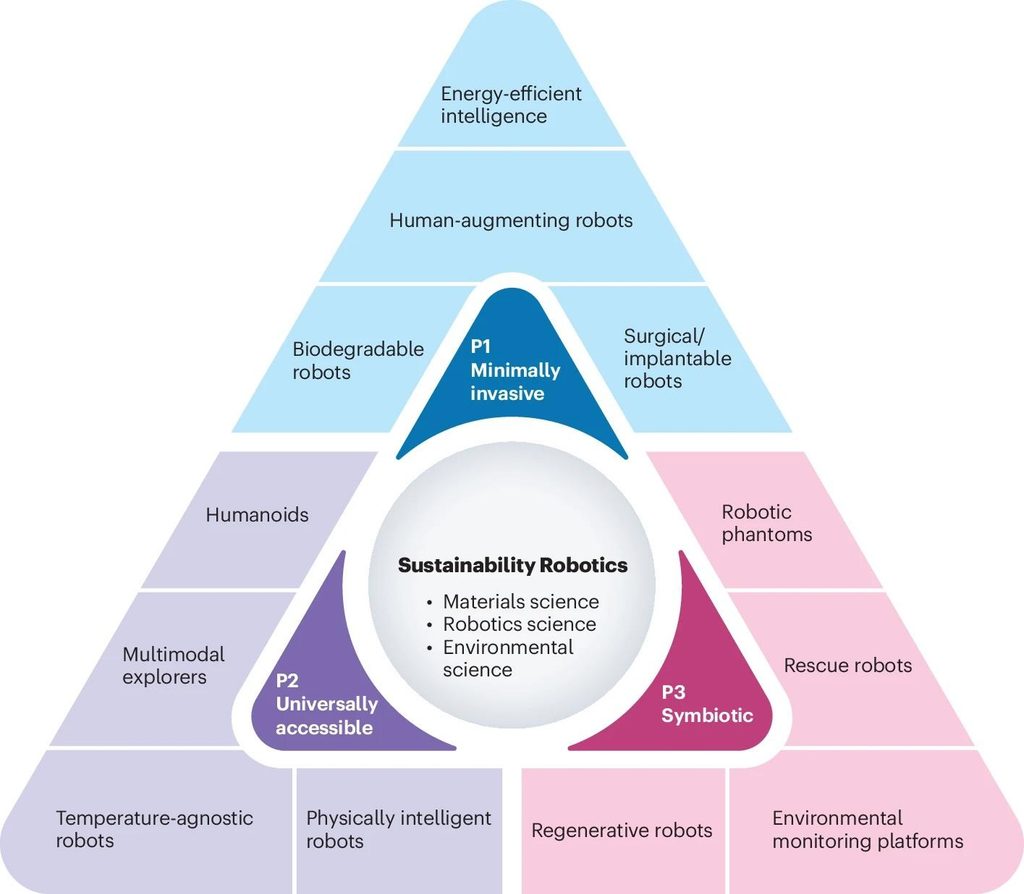
Daarbij moet niet uitsluitend worden gekeken hoe duurzaam een robot zelf is. Ook de bijdrage die het complete robotsysteem levert aan duurzaamheidsdoelstellingen moet worden meegewogen.
„Onze ambitie is niet simpelweg robots duurzamer te maken; ze moeten actief bijdragen aan het oplossen van duurzaamheidsproblemen”, zegt Kovač.
De onderzoekers formuleren daarvoor drie uitgangspunten. Robotsystemen zouden zo min mogelijk moeten ingrijpen in hun omgeving, breed toegankelijk moeten zijn en een symbiotische relatie met hun omgeving moeten aangaan. Ze moeten met andere woorden niet alleen economische waarde opleveren, maar ook waarde voor mensen en ecosystemen.
Robot als milieusensor
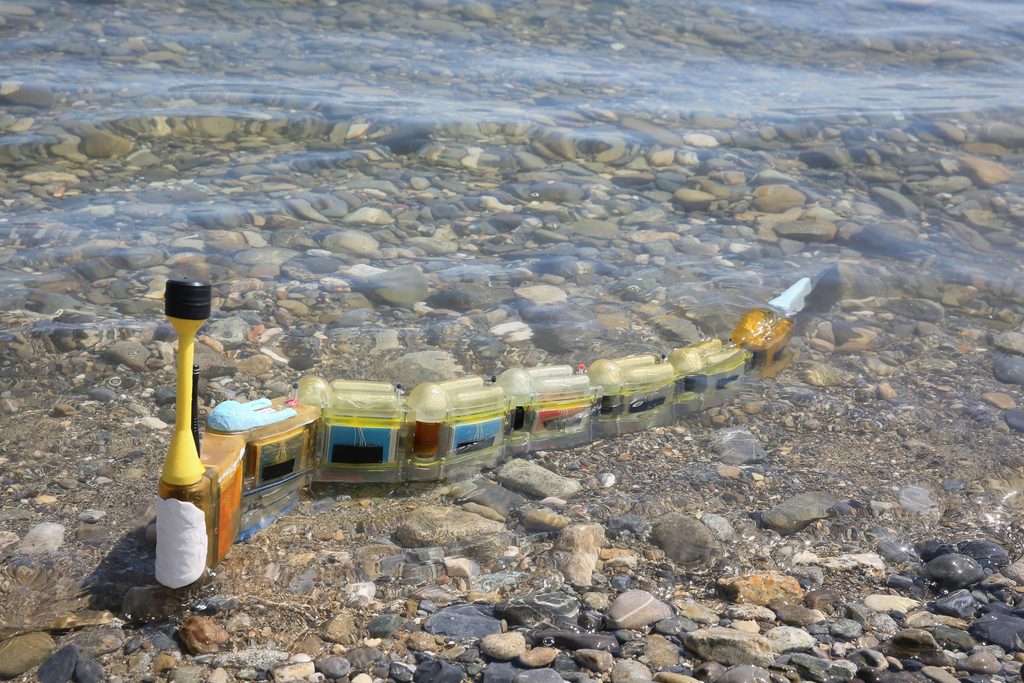
Verschillende onderzoeksprojecten van EPFL laten zien hoe zo’n benadering er in de praktijk uit kan zien. De door een aal geïnspireerde Envirobot van het Biorobotics Lab van Auke Ijspeert is bijvoorbeeld ontwikkeld voor autonome monitoring van de waterkwaliteit. Het onderzoek past binnen een bredere ontwikkeling waarbij eigenschappen van dieren als inspiratiebron voor robots dienen. Daarmee kunnen robots zich beter in complexe natuurlijke omgevingen bewegen, terwijl het onderzoek tegelijkertijd meer inzicht oplevert in biologische voortbeweging.
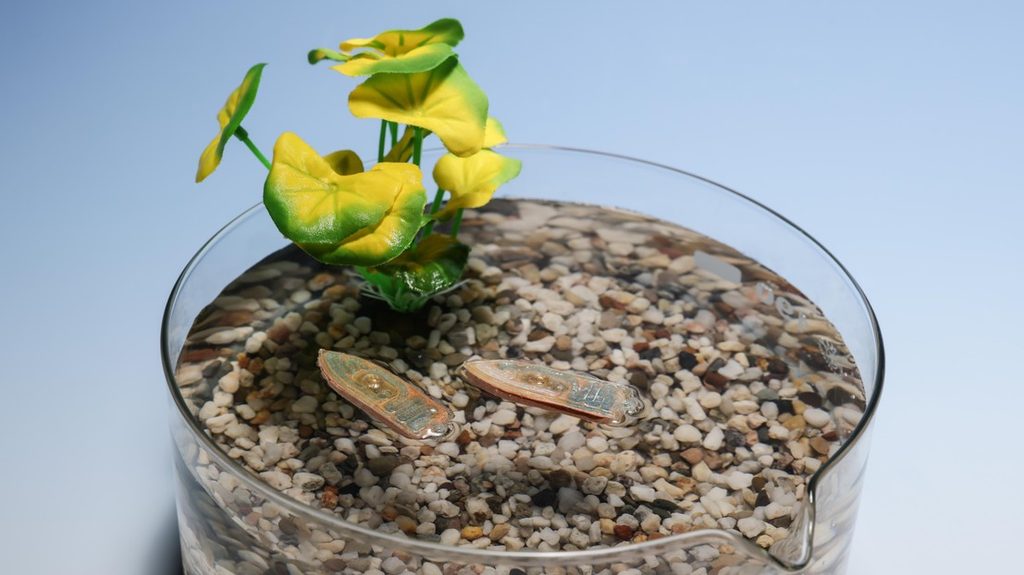
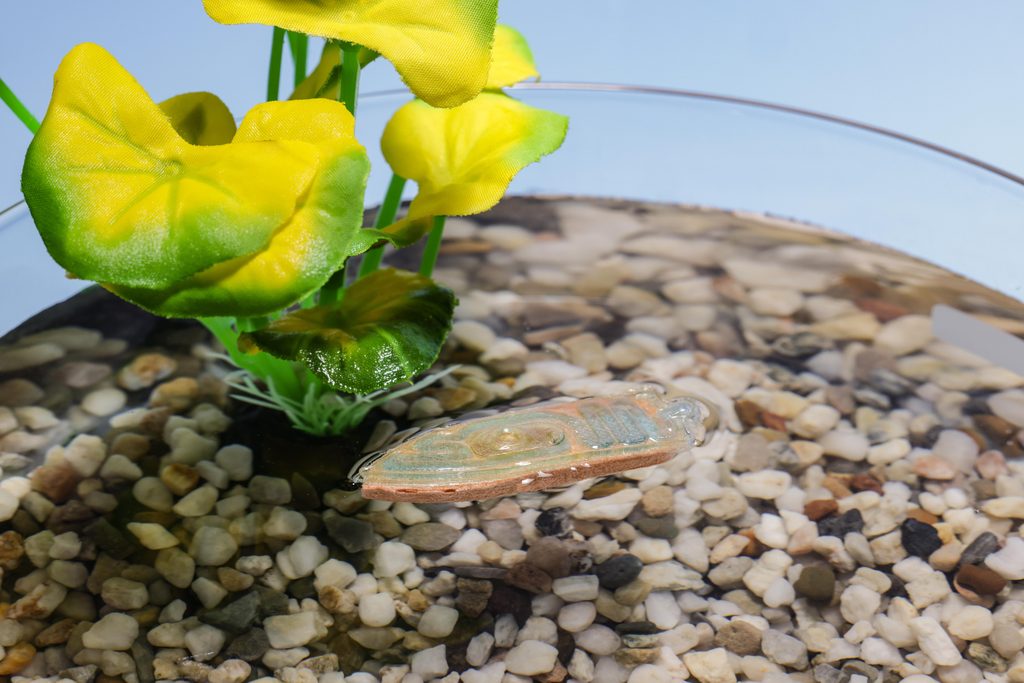
Nog een stap verder gaat een aquatische robot van het Laboratory of Intelligent Systems van Dario Floreano. Deze robot is gemaakt van visvoer en kan worden uitgerust met biologisch afbreekbare sensoren voor onder meer pH, temperatuur en de aanwezigheid van verontreinigingen. Na voltooiing van zijn meettaak hoeft het apparaat niet als elektronisch afval uit het water te worden gehaald. De robot kan uiteindelijk door waterorganismen worden opgegeten.
Eetbare robots
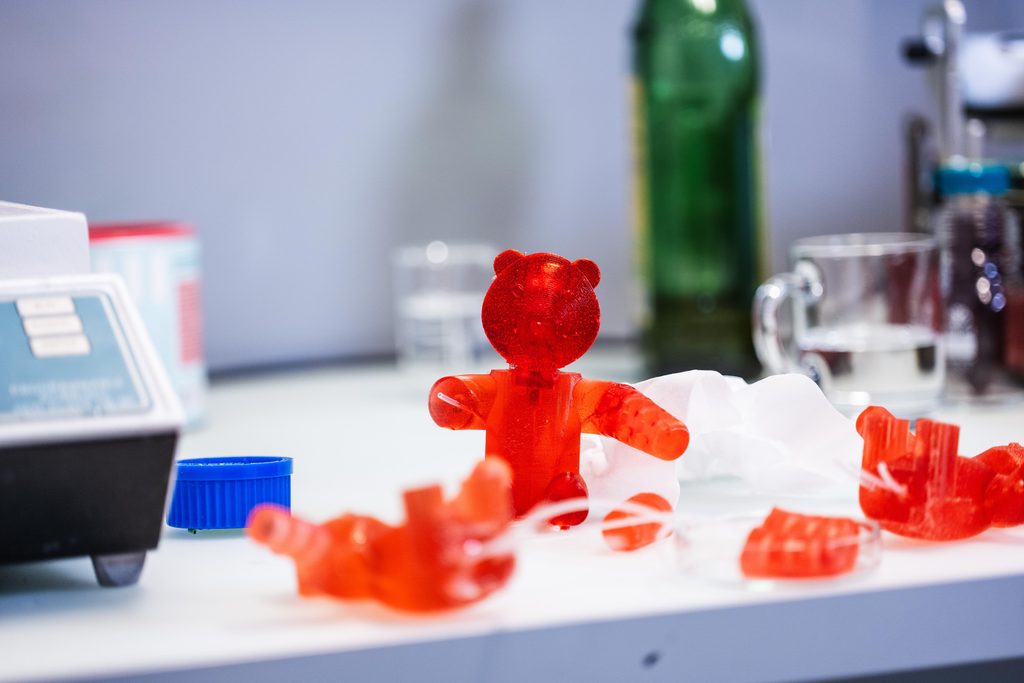
Dat klinkt exotisch, maar Floreano onderzoekt met het RoboFood-project veel breder wat er mogelijk wordt wanneer de werelden van robotica en voedseltechnologie worden gecombineerd. Eetbare robots zouden bijvoorbeeld voedsel naar moeilijk bereikbare gebieden kunnen vervoeren. Ook ziet Floreano mogelijkheden voor medicijnafgifte bij mensen die moeite hebben met slikken en voor het toedienen van geneesmiddelen aan dieren. Eetbare sensoren zouden daarnaast voedsel en de versheid ervan kunnen bewaken. Zulke toepassingen zouden zowel elektronisch afval als voedselverspilling kunnen beperken.
Bouwen met wat beschikbaar is
Sustainability Robotics hoeft niet uitsluitend over kleine of biologisch afbreekbare robots te gaan. Ook industriële robottoepassingen kunnen vanuit dezelfde gedachte opnieuw worden bekeken.
In het Lab for Creative Computation onderzoekt Stefana Parascho bijvoorbeeld hoe robots kunnen worden ingezet voor de verwerking van onregelmatige en hergebruikte bouwmaterialen. Dat is een interessante omkering van de gebruikelijke automatiseringslogica. Robotprocessen zijn doorgaans juist gebaat bij uniforme onderdelen met nauwkeurig bekende afmetingen en posities.
Door robots en hun besturing aan te passen aan variërende materialen kan worden gewerkt met wat beschikbaar is, in plaats van materiaal eerst geschikt te moeten maken voor het geautomatiseerde proces. Onderzoekers demonstreerden bijvoorbeeld hoe constructieve houten vakwerken kunnen worden samengesteld uit onregelmatige reststukken hout. Daarmee kan materiaalverspilling worden verminderd.
Het vraagt tegelijkertijd om flexibelere productieprocessen en andere vormen van samenwerking tussen mens en robot.
Mechanica in plaats van motorvermogen
Duurzaamheid kan ook al tijdens het mechanisch ontwerp van een robot worden meegenomen. Een voorbeeld daarvan is de viervoetige PAWS-robot uit het Computational Design and Fabrication (CREATE) Lab van Josie Hughes.
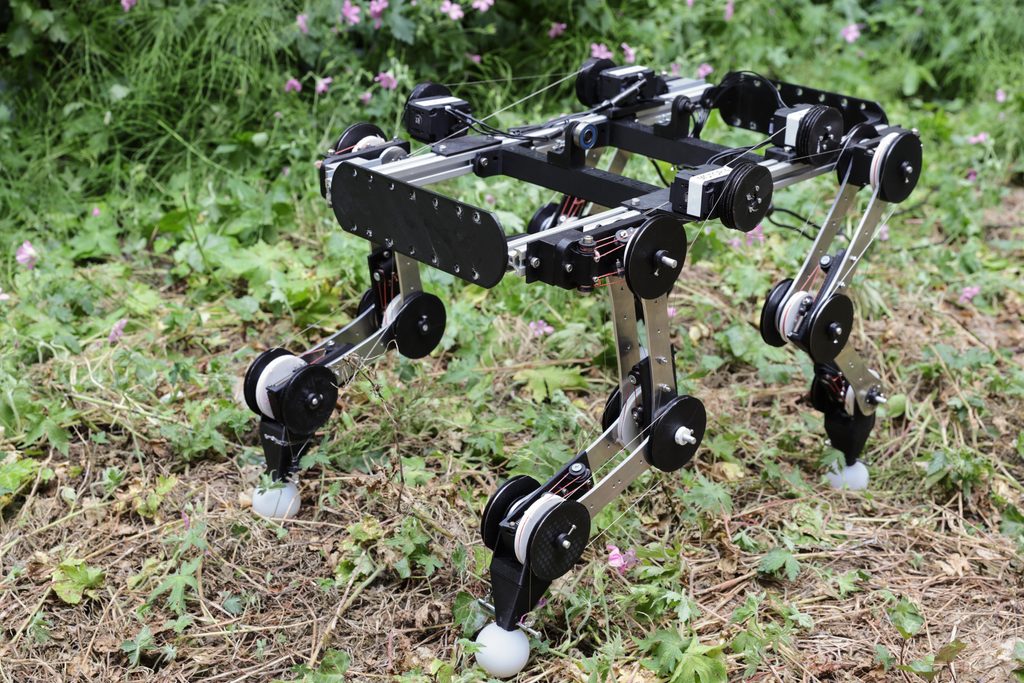
Bij deze op een hond geïnspireerde robot wordt niet geprobeerd iedere beweging met steeds complexere regeltechniek en actieve aandrijvingen te beheersen. In plaats daarvan maken de onderzoekers gebruik van flexibele materialen en mechanisch gekoppelde gewrichten.
Eenmaal in beweging gebracht kan PAWS daardoor een tijdlang rennen zonder zijn motoren te gebruiken. De mechanische constructie neemt als het ware een deel van de functie van de besturing over. Het principe laat zien dat betere robotprestaties niet noodzakelijk meer sensoren, rekenkracht en aandrijfvermogen vereisen. Slim mechanisch ontwerp kan een deel van die complexiteit juist overbodig maken.
Andere definitie van prestaties
Billard en Kovač pleiten uiteindelijk voor een bredere definitie van robotprestaties. Snelheid, nauwkeurigheid, draagvermogen, autonomie en energieverbruik blijven relevant, maar daarnaast zouden de sociale, economische en ecologische gevolgen van een robotsysteem moeten worden meegenomen.
Dat betekent niet dat robots zonder energie- of materiaalgebruik moeten worden ontwikkeld. Dat is niet realistisch. Volgens Kovač gaat het er vooral om de onvermijdelijke afwegingen zichtbaar te maken en ze mee te nemen bij het beoordelen van de totale impact van een robot.
Opvallend is dat veel van de onderzochte oplossingen daarvoor inspiratie zoeken in de natuur. Biologische systemen hebben miljoenen jaren gehad om compromissen te vinden tussen voortbeweging, energiegebruik, aanpassingsvermogen en functionaliteit.
Daarmee krijgt duurzaamheid binnen de robotica een andere betekenis. Niet alleen de vraag hoe goed een robot zijn taak uitvoert telt, maar ook wat het kost om dat mogelijk te maken en wat die taak uiteindelijk oplevert. Duurzaamheid wordt daarmee zelf een prestatieparameter.
Bron en verantwoording
Dit artikel is bewerking van Reimagining robotics for sustainability van Celia Luterbacher (EPFL). Het oorspronkelijke artikel is beschikbaar onder de Creative Commons-licentie CC BY-SA 4.0. Deze bewerking wordt overeenkomstig de voorwaarden van de oorspronkelijke licentie eveneens beschikbaar gesteld onder CC BY-SA 4.0.
Het laatste nieuws

Anderen lazen ook