16 nov. 2008
1 minuut
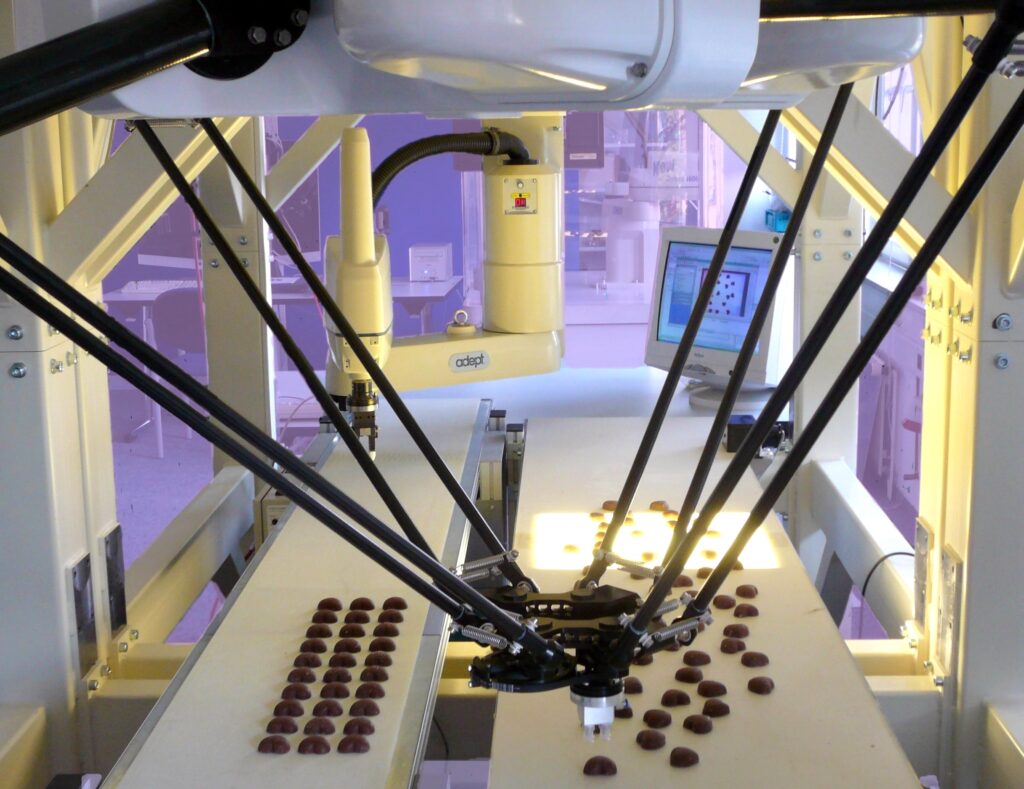
Sinds de introductie van robots in de jaren zestig van de vorige eeuw om zware, repeterende taken in de automobielindustrie te helpen automatiseren, zijn robots de laatste twee decennia geëvolueerd tot intelligentere, snellere en goedkopere gereedschappen. Ze kunnen voor een groot aantal verschillende taken worden gebruikt, wat ze ideaal maakt voor het aanpakken van meer veeleisende toepassingen, waarbij van ze wordt verwacht dat ze alle soorten onderdelen kunnen ‘zien’ en intelligent kunnen hanteren en heroriënteren. Een marktsegment dat voordeel heeft van deze ontwikkelingen is de verpakkingsindustrie. Dit artikel beschrijft kenmerkende toepassingen van beeldgestuurde robots voor deze industrie.
Kenmerkende beeldgestuurde verpakkingstoepassingen vereisen dat de robot een chaotische materiaalstroom kan ordenen. Om deze taak te volbrengen moet de robot naar de chaos kunnen kijken en de positie en oriëntatie van de producten die moeten worden gehanteerd kunnen herkennen. Dit vereist intelligente beeldsystemen die idealiter nauwsluitend zijn geïntegreerd in de besturing van de beweging van de robot.
Integratie
Adept Technology heeft in de jaren tachtig van de vorige eeuw baanbrekend werk verricht op het gebied van de integratie van beeld en beweging. De robot met geïntegreerde beeldbewerking gebruikt ofwel lijnscan of doorsnee camera’s om de producten op een bewegende transportband te herkennen. Hij volgt de positie van de transportband met gebruik van een bandcodeur. Op basis van de positie van de producten op de transportband die wordt bepaald door het beeldsysteem en de ruimtelijke positie van de band, weet de robot op elk tijdstip waar de producten zich in de ruimte bevinden en kan hij ze nauwkeurig oppikken vanaf de bewegende transportband.
Herkenning
Een van de belangrijkste aspecten om de robot te laten ‘zien’ is een nauwkeurige herkenning van voorwerpen. In het verleden is eenvoudige objectherkenning gebruikt om de positie en oriëntatie van een product te bepalen. Dit heeft natuurlijk nadelen omdat het zeer deterministische verlichting van de locatie vereist en het zeer moeilijk is om elkaar rakende onderdelen te herkennen. Daarom was een zekere mate van oriëntatie vooraf en scheiding van de producten vereist.
Anderen lazen ook