11 jul. 2010
1 minuut
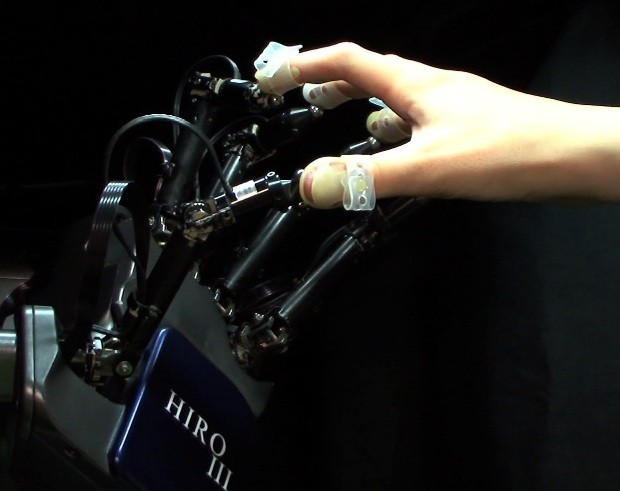
Onderzoekers in Japan hebben een robothand ontwikkeld waarmee internetters op hun beeldscherm virtuele 3D-objecten kunnen aanraken en aftasten.
De medewerkers van het Kawasaki and Mouri Laboratory van de Gifu University noemen hun HIRO III en ‘Haptic Interface Robot’. Het systeem zorgt voor een realistische gevoelssensatie van de op een 3D-scherm afgebeelde objecten.
De robot HIRO III bestaat uit een arm en een hand met vijf vingers, die worden vstgemaakt aan de vingers van de gebruiker. Het systeem is geïntegreerd met een 3D-display, dat ook een beeld geeft van de hand van de gebruiker. De hand op het scherm staat in dezelfde positie als de hand van de gebruiker en dat maakt ook de visuele ervaring bijzonder realistisch.
Elke robotvinger heeft vijftien vrijheidsgraden en de arm heeft er zes, waardoor hij kan werken in een relatief grote ruimte onder het scherm. De beweging worden aangedreven door vijftien permanent draaiende motoren. Zo is de robot in staat om het gewicht en de contouren van een virtueel 3D-object te simuleren.
HIRO III kan bijvoorbeeld worden gebruik voor het besturen van robotarmen in productieautomatisering of voor de training van medische diagnoses. Hij is nog in een experimenteel stadium, maar de onderzoekers richten zich nu vooral op een toepassing voor studenten geneeskunde, om hen te trainen in onderzoek naar borstkanker.
Anderen lazen ook