15 okt. 2026
1 minuut
Onderzoekers van de TU Delft hebben, wellicht bekend, een autonome racedrone ontwikkeld die met één camera, een IMU (Interial Measuring Unit) en beperkte rekenkracht snelheden tot 100 km/h haalt. Een compact neuraal netwerk genereert rechtstreeks de motorcommando’s. De wetenschappelijke onderbouwing is nu gepubliceerd.
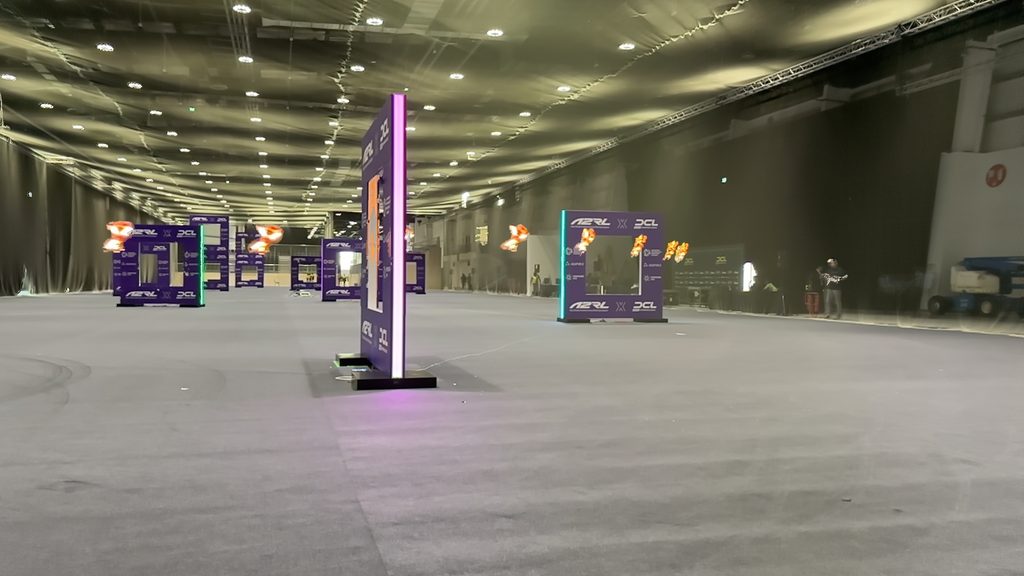
Bij hoge vliegsnelheden kan een kleine vertraging in de waarneming of besturing al leiden tot een gemiste poort of een botsing. Het Micro Air Vehicle Lab (MAVLab) van de TU Delft onderzocht daarom hoe een drone met beperkte sensoren, rekenkracht en energie toch snel en nauwkeurig kan vliegen. Het resultaat is MonoRace, een autonoom vliegsysteem, en de wetenschappelijke onderbouwing is op 14 oktober is gepubliceerd in Science Robotics : ‘MonoRACE: Winning Champion-Level Drone Racing with Robust Monocular AI’
Camera en bewegingsinformatie combineren
MonoRace gebruikt één naar voren gerichte camera en een i(IMU). Een neuraal netwerk herkent de racepoorten in de camerabeelden. De meetgegevens van de IMU worden samen met een model van de drone gebruikt om de positie en beweging te schatten. GPS of een extern systeem dat de drone volgt, is daarvoor niet nodig.
„Vliegen met zeer hoge snelheid met slechts één camera is een uitdaging, omdat de beelden wazig en vervormd zijn en het AI-systeem zeer weinig tijd heeft om nauwkeurig te bepalen waar de drone zich bevindt”, zegt hoofdautuer Stavrow Bahnam. “We hebben een robuuste manier ontwikkeld om wat de camera ziet te combineren met de eigen bewegingsinformatie van de drone, waardoor deze zonder GPS met hoge snelheid over het circuit kan navigeren.” Het systeem moest ook omgaan met onvolkomenheden die tijdens een echte vlucht voorkomen, waaronder camera-interferentie en sensoroverzadiging.
Motorcommando’s op 500 Hz
De onderzoekers pasten ook de besturingsarchitectuur aan. MonoRace gebruikt een klein neuraal netwerk dat rechtstreeks commando’s voor de motoren genereert. Daarmee vervangt het meerdere tussenliggende regellagen. Het netwerk draait op de boordprocessor van de vluchtregelaar en levert vijfhonderd keer per seconde nieuwe stuurcommando’s. Het is getraind met reinforcement learning, waarbij het rekening leert houden met de fysieke beperkingen van de drone.
Getest op onbekende hardware
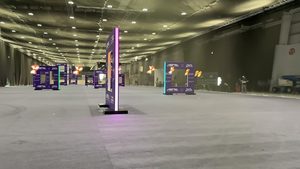
Tijdens de Abu Dhabi Autonomous Drone Racing Competition in 2025 bereikte het Delftse systeem snelheden tot 100 km/h. Het versloeg daar de andere autonome teams en drie voormalige wereldkampioenen onder de menselijke dronepiloten. De organisatoren leverden zowel de dronehardware als het parcours. De onderzoekers moesten hun systeem dus laten functioneren onder omstandigheden die zij niet zelf volledig bepaalden.
Niet alleen voor dronesport
Volgens hoogleraar Guido de Croon reikt de betekenis verder dan dronesport. Dezelfde principes zouden kunnen worden gebruikt om andere machines met beperkte rekenkracht aan te sturen. Daarbij kan de optimalisatie ook gericht zijn op energieverbruik of veiligheid. Als mogelijke toepassingen noemt hij onder meer mobiele robots en containerkranen. Die bredere inzet is een ontwikkelrichting; de beschreven resultaten betreffen de racedrone.
Het laatste nieuws


Anderen lazen ook